事件驱动输出
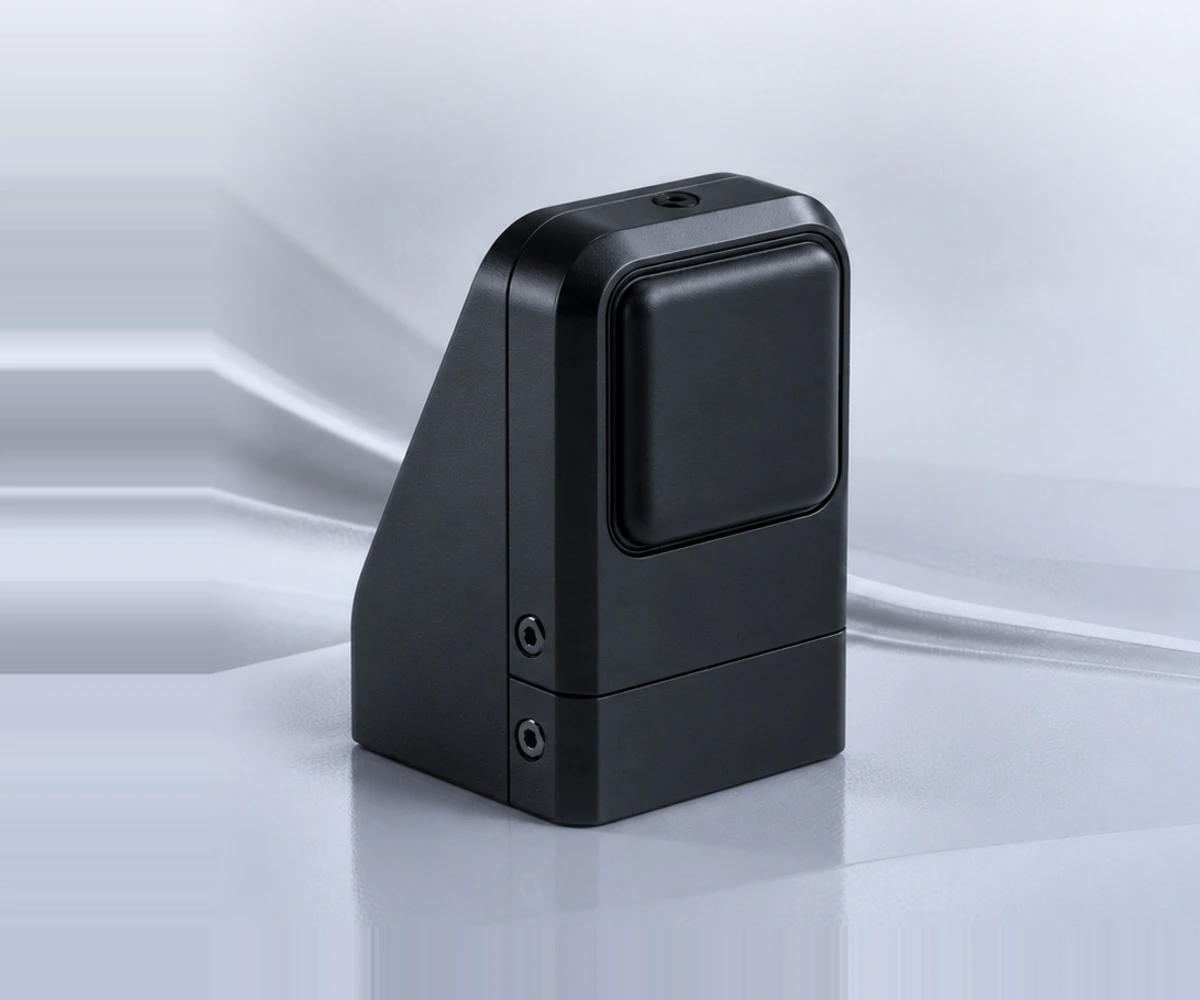
标记点发生变化时产生事件数据;无需外挂算力盒与额外散热结构。
视触觉传感器
感知每一次真实接触
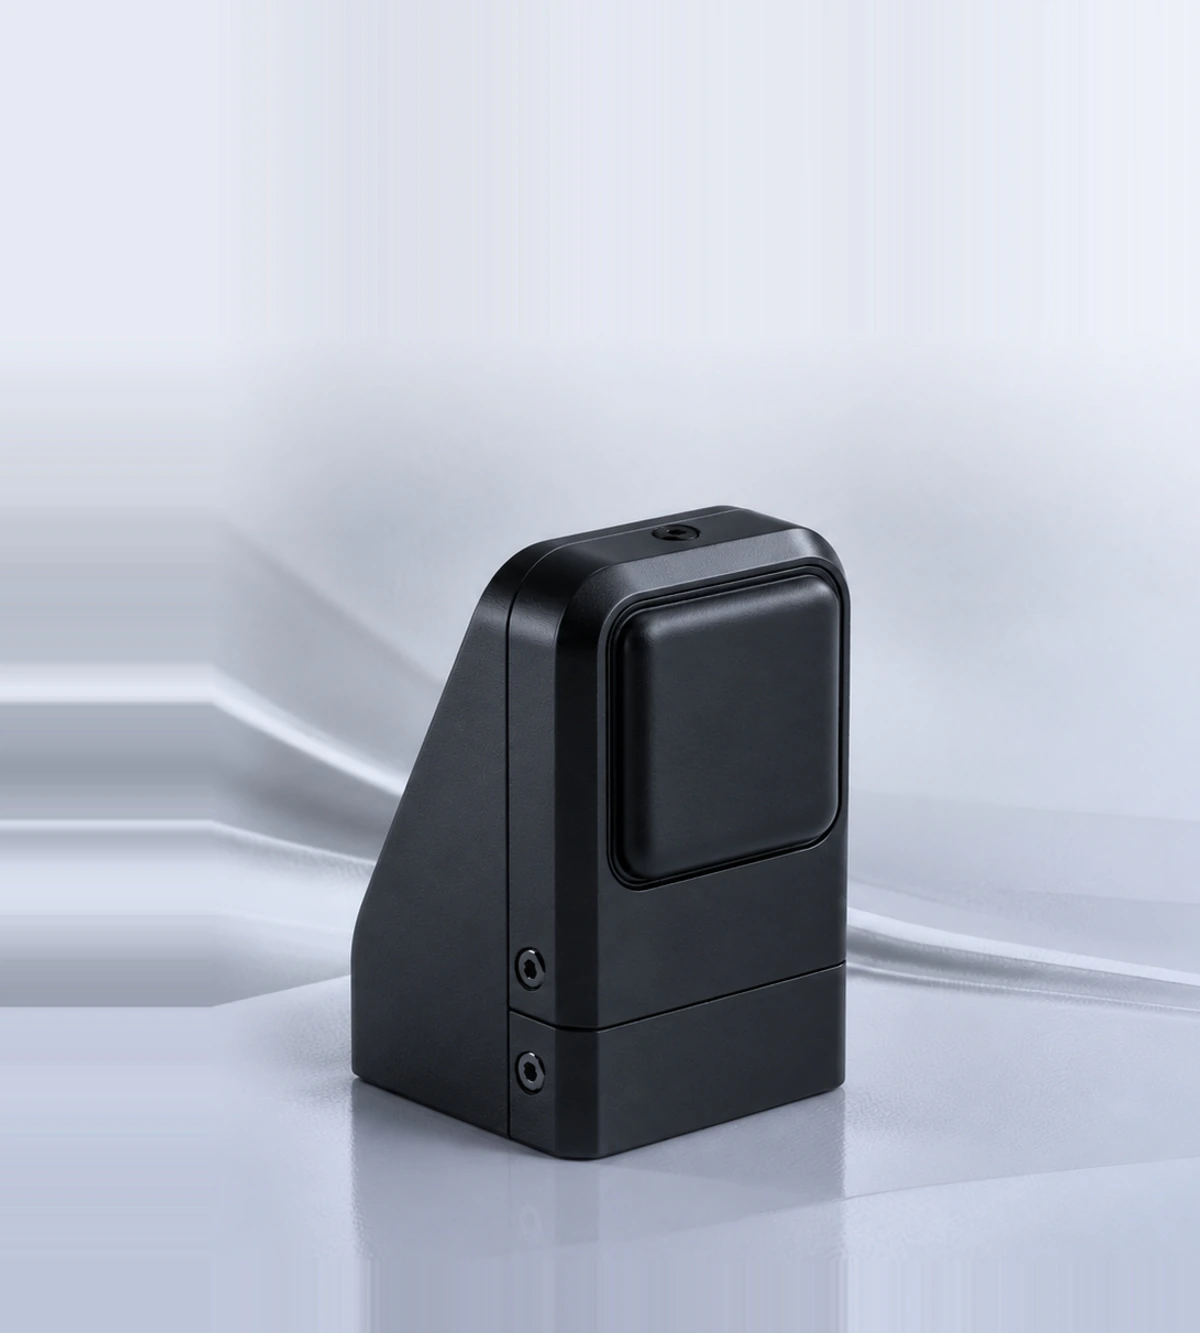
面向机器人精细操作的事件驱动视触觉传感器,将微型事件相机、高回弹接触材料与触觉重建算法结合,适配机器人指尖及夹爪。
感知每一次真实接触
标记点发生变化时产生事件数据;无需外挂算力盒与额外散热结构。
捕捉快速接触与动态变化,为精细操作提供反馈。
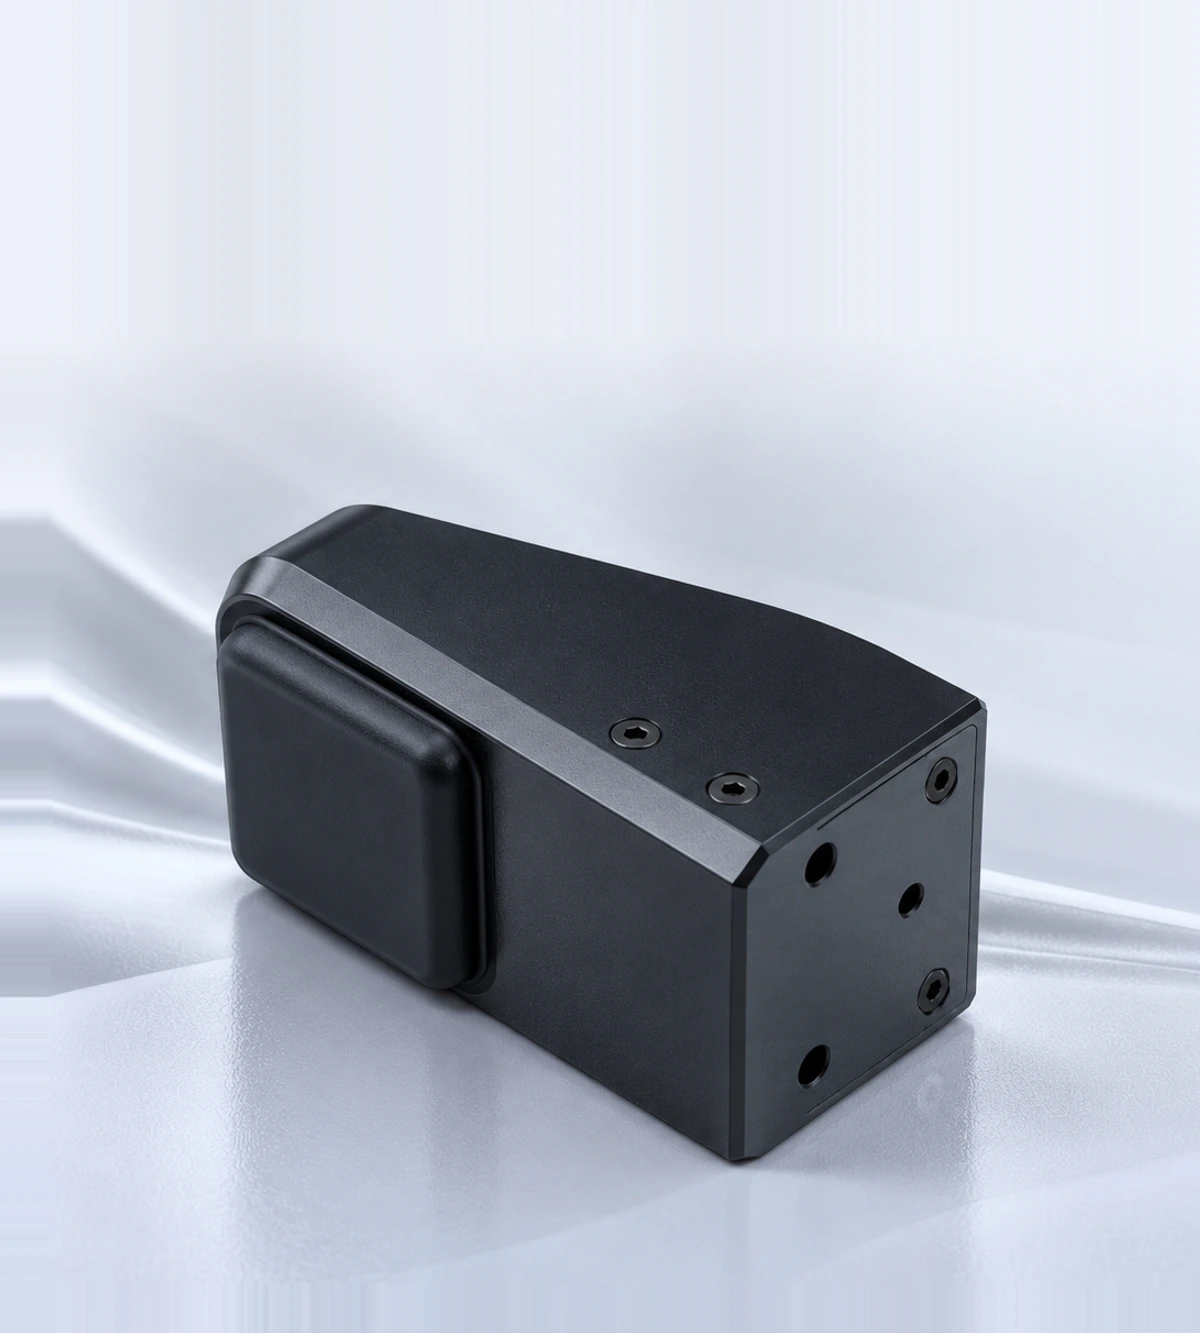
底部安装基面,适配机器人指尖与夹爪集成。
通过同一接口完成供电与数据传输,简化硬件连接。
接触材料磨损后可单独更换,并完成检查与标定。
| 传感原理 | 神经拟态 / 事件驱动视触觉 |
|---|---|
| 相机模组 | 微型独立事件相机模组 |
| 延迟 | < 1 ms |
| 帧率 | > 1 kHz |
| 力程范围 | 0-25 N |
| 力感知分辨率 | 0.02 N |
| 点云空间分辨率 | 0.5 mm |
| 外形尺寸 | 47.98 × 29.07 × 28.60 mm(长 × 宽 × 高) |
| 数据输出 | 2D 位移矩阵 / 3D 触觉形变点云矩阵 / 三维分布力矩阵 / 六维力 |
| 数据接口 | USB Type-C 形态接口,位于传感器背面中部 |
| 供电 | 经数据线供电,供电规格随交付型号确定 |
| 通信 | 事件数据流 + 配置/读取通道,具体协议按 SDK 定义 |
| 接触层 | 高回弹接触层,模块化快换 |
47.98 × 29.07 × 28.60 mm(长 × 宽 × 高)
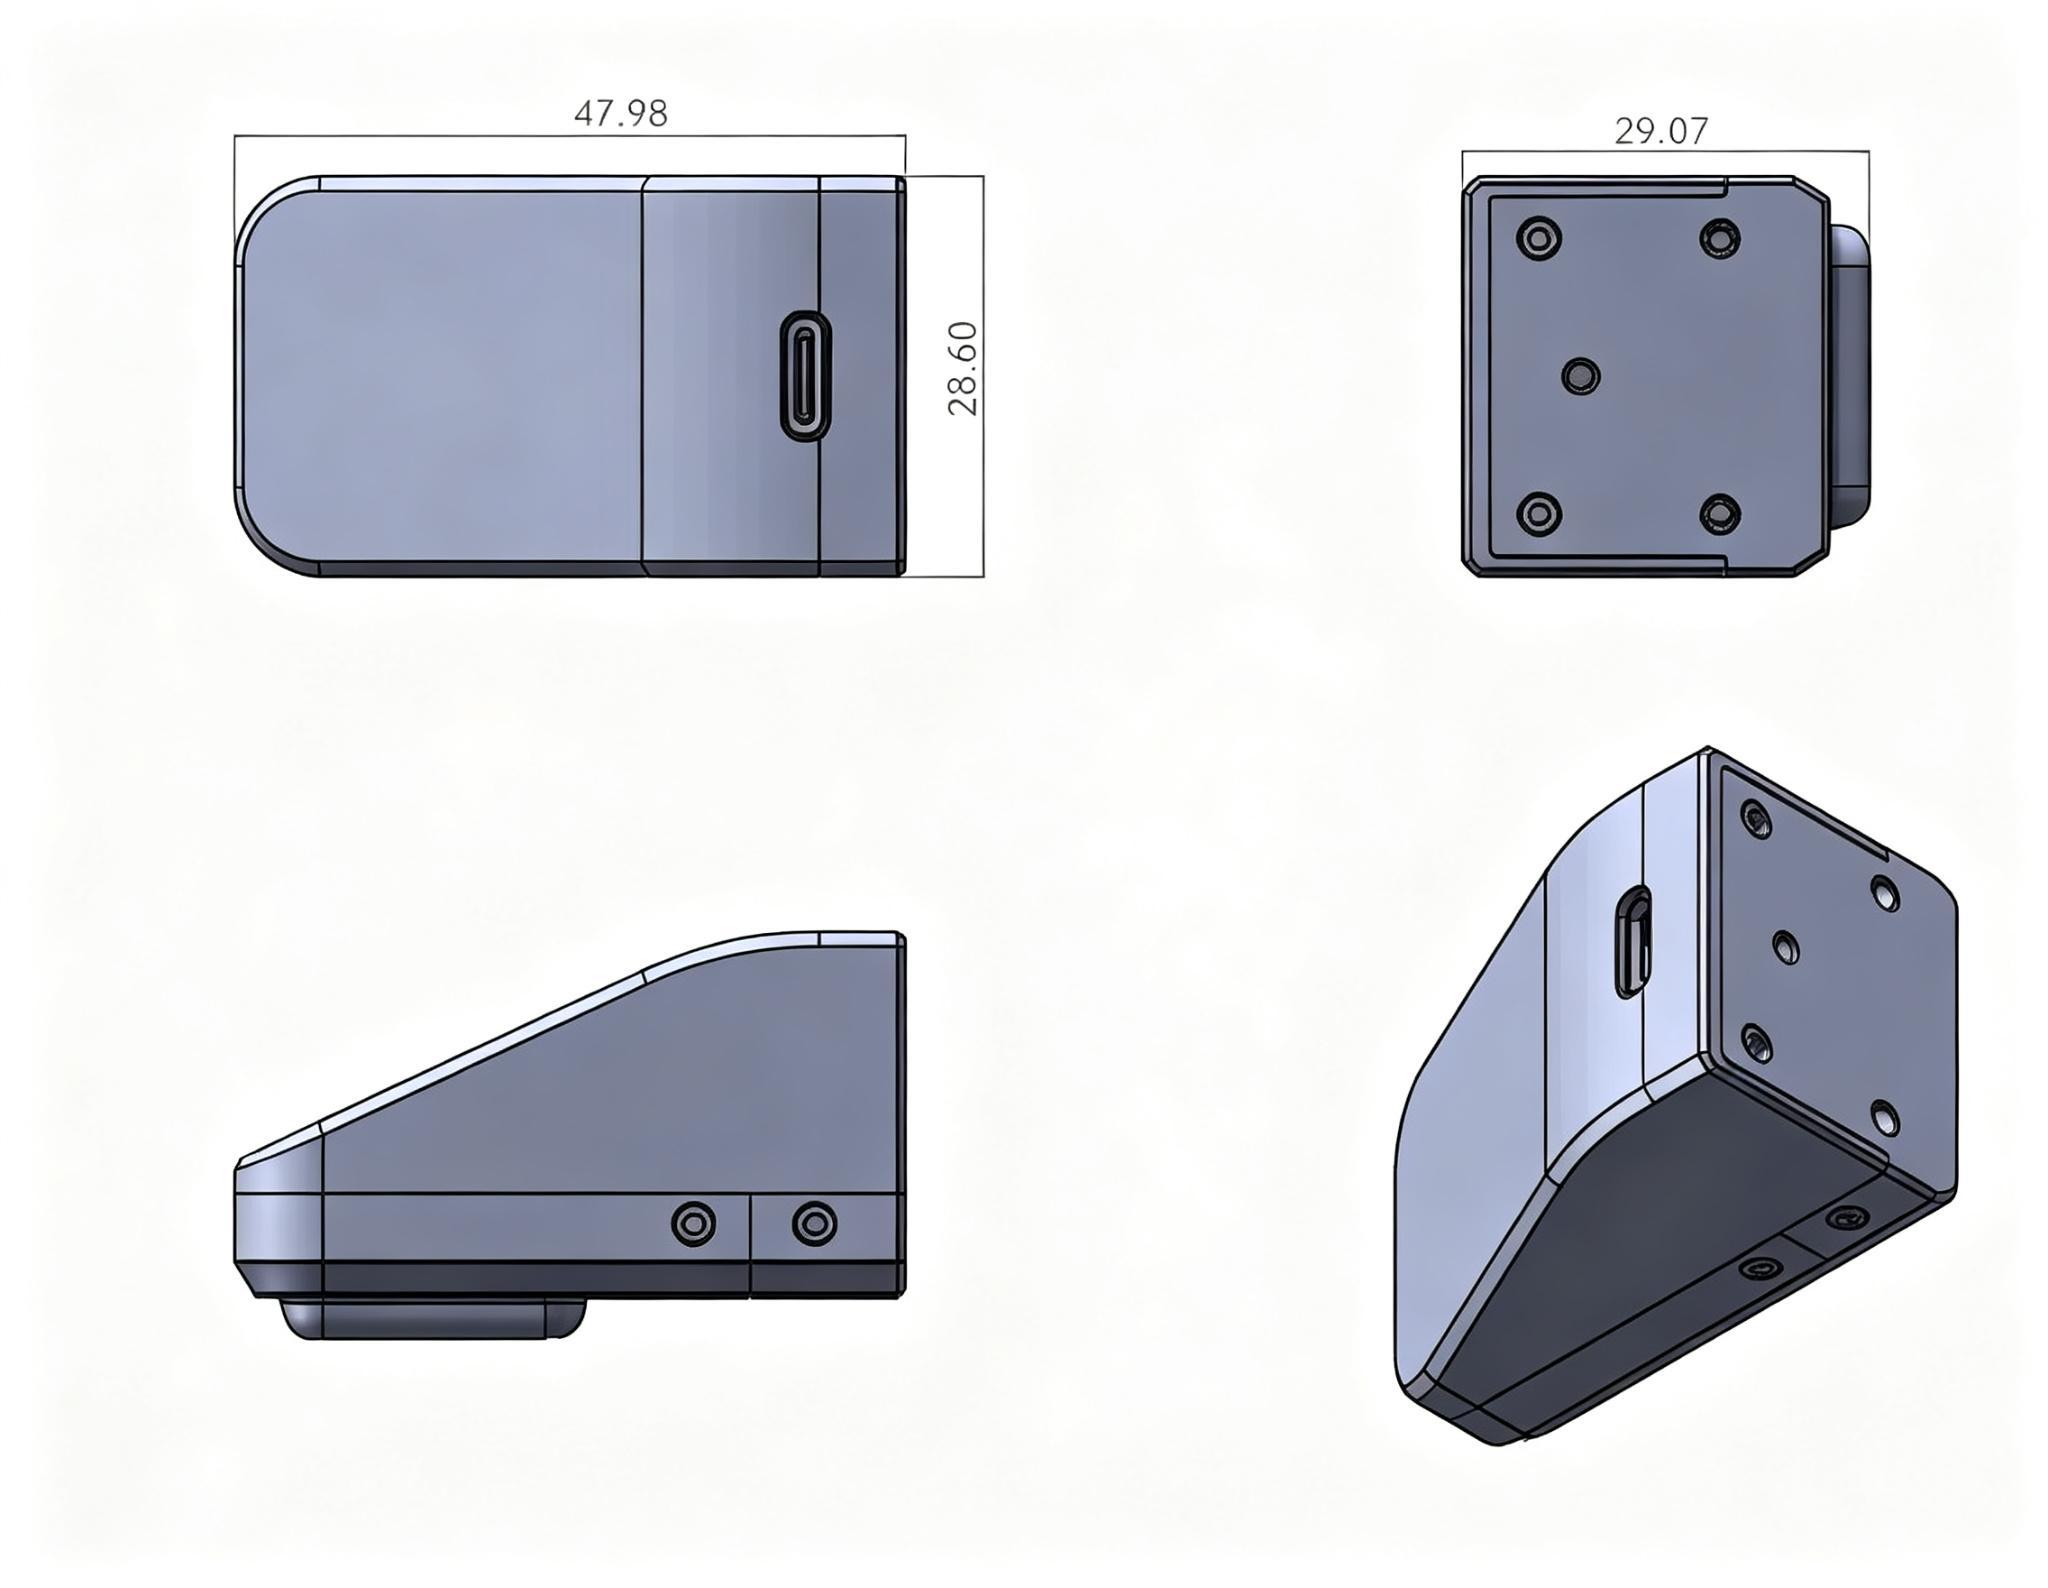
安装基面位于底部,Type-C 形态接口位于背面。安装孔径、孔距与螺纹规格请联系产品团队确认。
查看手册中的尺寸说明