01
触觉路线领先
自研事件驱动的神经拟态视触觉技术,结合位移追踪与三维形变重建,提供高频、低延迟的触觉信息,支持动态接触与微滑移感知。
知行具身(ImprintX)是一家以接触智能为核心的具身智能科技公司,总部位于北京。
我们以精细操作为入口,通过高维触觉感知器件、多模态人本位操作数据与模型的协同研发,构建面向跨本体的通用操作能力。
感知真实接触,学习精细操作。
从触觉感知,到精细操作
自研事件驱动的神经拟态视触觉技术,结合位移追踪与三维形变重建,提供高频、低延迟的触觉信息,支持动态接触与微滑移感知。
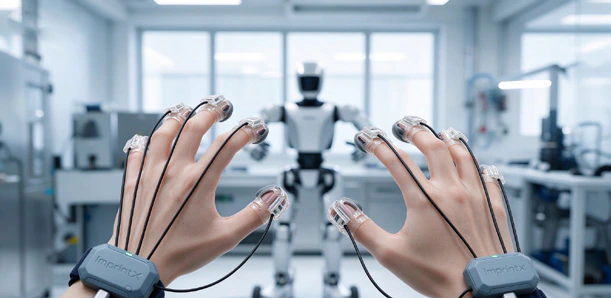
可穿戴触觉指套与第一视角视觉协同采集,记录接触、受力与动作信息,将真实操作经验转化为机器人可学习的多模态数据。
贯通触觉器件、操作数据与模型研发,围绕真实任务协同优化感知、学习与控制,通过真机验证持续迭代,构建跨本体灵巧操作模型。
融合视触觉感知、机器人学习与复杂系统工程能力
首席科学家 · 联合创始人
智源学者
机器人视触觉传感 · 灵巧操作
创始人 & CEO
连续成功创业者
机器智能与物理世界交互 · AI 商业化落地
CTO
前腾讯搜索核心工程师
分布式系统与大数据 · 复杂系统工程落地
联席 CTO · 具身 Infra
中科院自动化所博士
具身智能数据基础设施 · 多模态与触觉感知
联席 CTO · Robot Learning
中科院自动化所博士
机器人技能学习 · 多智能体强化学习
共同的使命,长期的方向
我们的使命
我们的愿景
尊重事实、专业与一线认知,让最理解问题的人主导判断。
对事不对人,用事实与逻辑讨论,让分歧在桌面上解决。
从最小可行路径开始,在真实反馈中快速验证、持续迭代。
过滤短期热度与外部噪音,坚持困难且具有长期价值的问题。
以事实和专业做出判断,以坦诚和行动推动创新。