力与位,一并感知
结合力 / 力矩与 6D 位姿感知,为接触操作提供同步反馈。

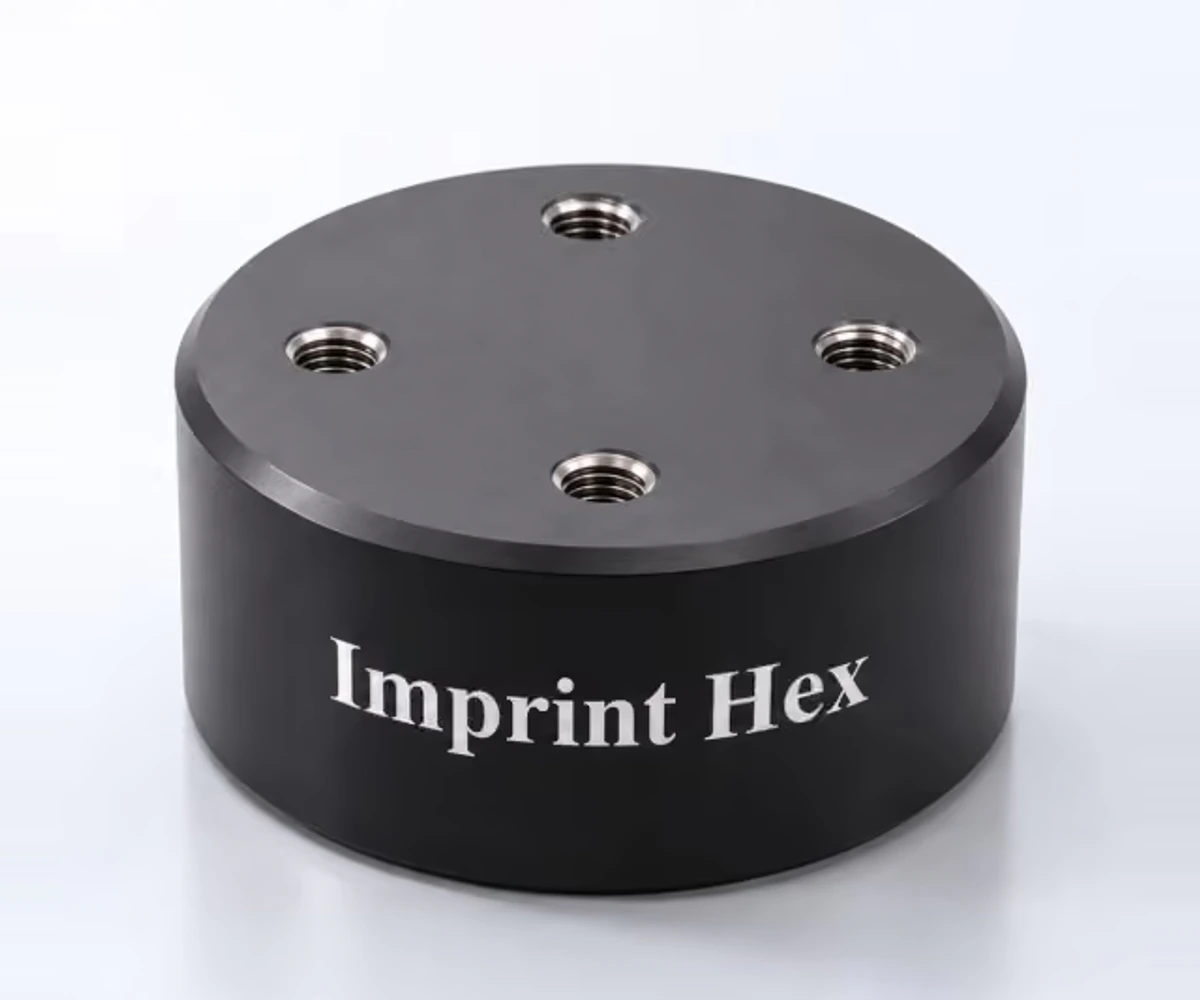
柔性六轴力传感器
力与位,一并感知
采用视触觉原理与柔性顺应结构,同步感知六维力与位姿,支持力位混合控制,适用于自动化装配、精密打磨与人机交互。
力与位,一并感知
结合力 / 力矩与 6D 位姿感知,为接触操作提供同步反馈。
通过柔性设计适应接触,面向需要精度与柔顺性的操作任务。
同时感知多个通道的力和位置,为操作控制提供信息。
适配自动化装配、精密打磨与人机交互等场景。
从装配到打磨,兼顾操作精度与柔顺性。
| 力学性质 | 柔性 |
|---|---|
| 感知维度 | 力 / 力矩感知 + 6D 位姿感知 |
| 感知通道 | 多通道独立的力和位置感知 |
| 全量程误差 | 1–5 FS%(厂家资料原文) |
| 控制方式 | 支持力位混合控制 |
| 使用场景 | 打磨抛光、按摩、人机交互、外骨骼关节 |