返回下载中心
Imprint X产品手册
Imprint X 视触觉传感器
产品手册
知行具身(北京)科技有限公司
Imprint X 视触觉传感器产品手册
1
安全须知
在佩戴或使用本产品前,请仔细阅读以下条款,以确保设备的性能与寿命。
接触面保护: 请勿使用尖锐、粗糙物体划伤或刺破传感器表面高回弹接触层,以免损伤
内部标记点阵,造成形变与受力重建偏差。
力程限制: 请在规定力程范围(0–25 N)内使用,避免超载按压、冲击或撬动,防止
接触层与内部光学结构发生不可逆形变。
接触层维护: 接触层采用模块化快换设计,长期使用出现磨损后,请按说明单独更换,
并完成必要的检查与标定后再投入运行。
线缆与接口保护: 请勿过度拉扯或反复弯折线缆,插拔连接器时请握住插头本体,避免
内部线束与焊点损坏。
环境要求: 本产品采用封闭式结构,可降低环境光、粉尘与水汽对感知的影响,但不代
表可浸水使用;请避免在极度潮湿、强腐蚀性或存在液体喷溅的环境中使用。
Imprint X 视触觉传感器产品手册
2
目录
安全须知 ................................................................................... 1
一、产品介绍 ............................................................................... 3
1. 产品概述 ............................................................................ 3
2. 感知原理 ............................................................................ 3
3. 产品特点 ............................................................................ 4
4. 产品展示 ............................................................................ 4
5. 外观尺寸 ............................................................................ 5
二、技术规格 ............................................................................... 6
1. 规格参数 ............................................................................ 6
2. 数据输出说明 ........................................................................ 6
3. 选型确认事项 ........................................................................ 6
三、使用场景介绍 ........................................................................... 7
四、安装与调试 ............................................................................. 7
1. 包装清单 ............................................................................ 7
2. 硬件接口说明 ........................................................................ 8
3. 调试 ................................................................................ 8
4. 注意事项 ............................................................................ 9
五、售后服务须知 ........................................................................... 9
1. 保修说明 ............................................................................ 9
2. 售后响应 ........................................................................... 10
六、附录 .................................................................................. 10
Imprint X 视触觉传感器产品手册
3
一、产品介绍
1. 产品概述
Imprint X 是一款面向机器人精细操作的事件驱动触觉感知的视触觉传感器。Imprint X 将微型事件相机、
高回弹接触材料与触觉重建算法结合,输出 2D 位移矩阵、3D 触觉形变点云矩阵、三维分布力矩阵和六
维力,适配机器人指尖及夹爪。
Imprint X 视触觉传感器
2. 感知原理
Imprint X 采用神经拟态/事件驱动成像原理:接触使弹性材料发生形变并引起内部标记点位移,微型事
件相机捕捉标记点的位移变化,算法据此重建接触区域的形变与受力状态。输出形式上,产品提供 2D 位
移矩阵、3D 触觉形变点云矩阵、三维分布力矩阵与六维力四类数据,可直接对接上层控制与感知算法。
感知流程示意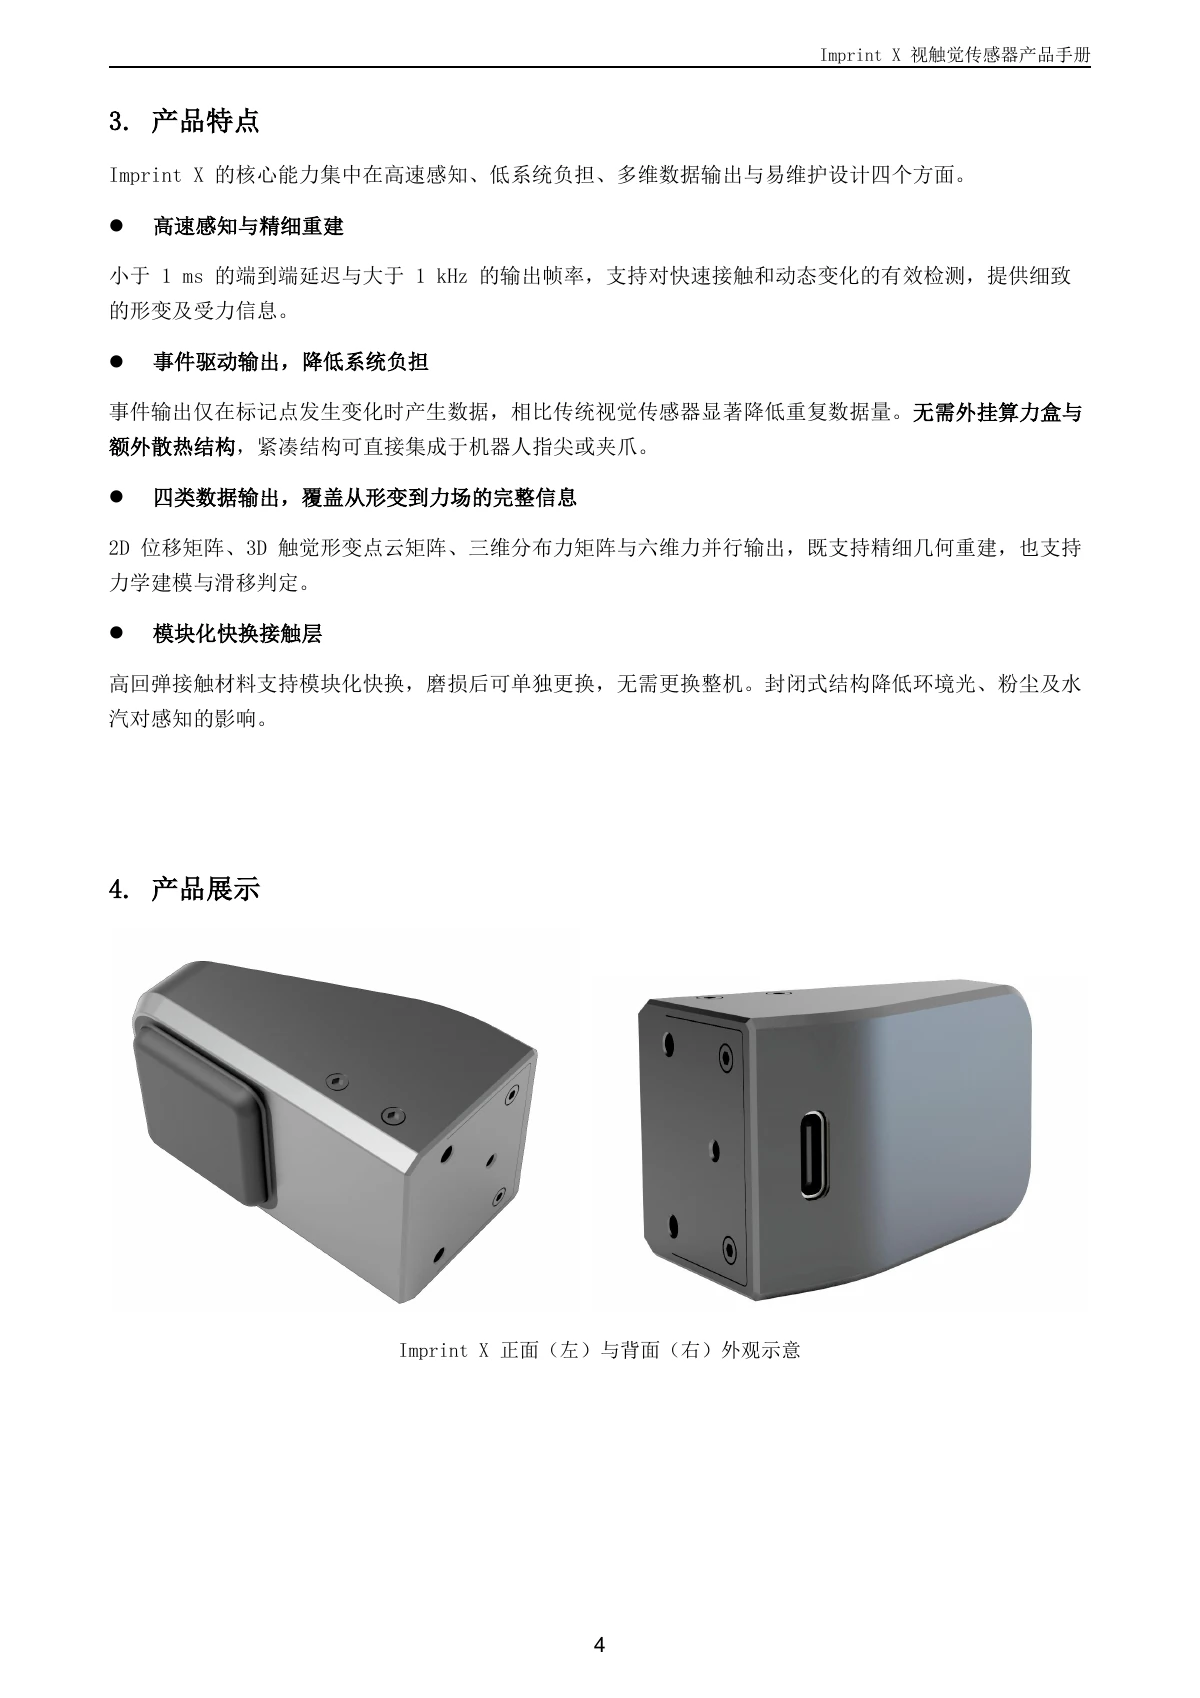
Imprint X 视触觉传感器产品手册
4
3. 产品特点
Imprint X 的核心能力集中在高速感知、低系统负担、多维数据输出与易维护设计四个方面。
高速感知与精细重建
小于 1 ms 的端到端延迟与大于 1 kHz 的输出帧率,支持对快速接触和动态变化的有效检测,提供细致
的形变及受力信息。
事件驱动输出,降低系统负担
事件输出仅在标记点发生变化时产生数据,相比传统视觉传感器显著降低重复数据量。无需外挂算力盒与
额外散热结构,紧凑结构可直接集成于机器人指尖或夹爪。
四类数据输出,覆盖从形变到力场的完整信息
2D 位移矩阵、3D 触觉形变点云矩阵、三维分布力矩阵与六维力并行输出,既支持精细几何重建,也支持
力学建模与滑移判定。
模块化快换接触层
高回弹接触材料支持模块化快换,磨损后可单独更换,无需更换整机。封闭式结构降低环境光、粉尘及水
汽对感知的影响。
4. 产品展示
Imprint X 正面(左)与背面(右)外观示意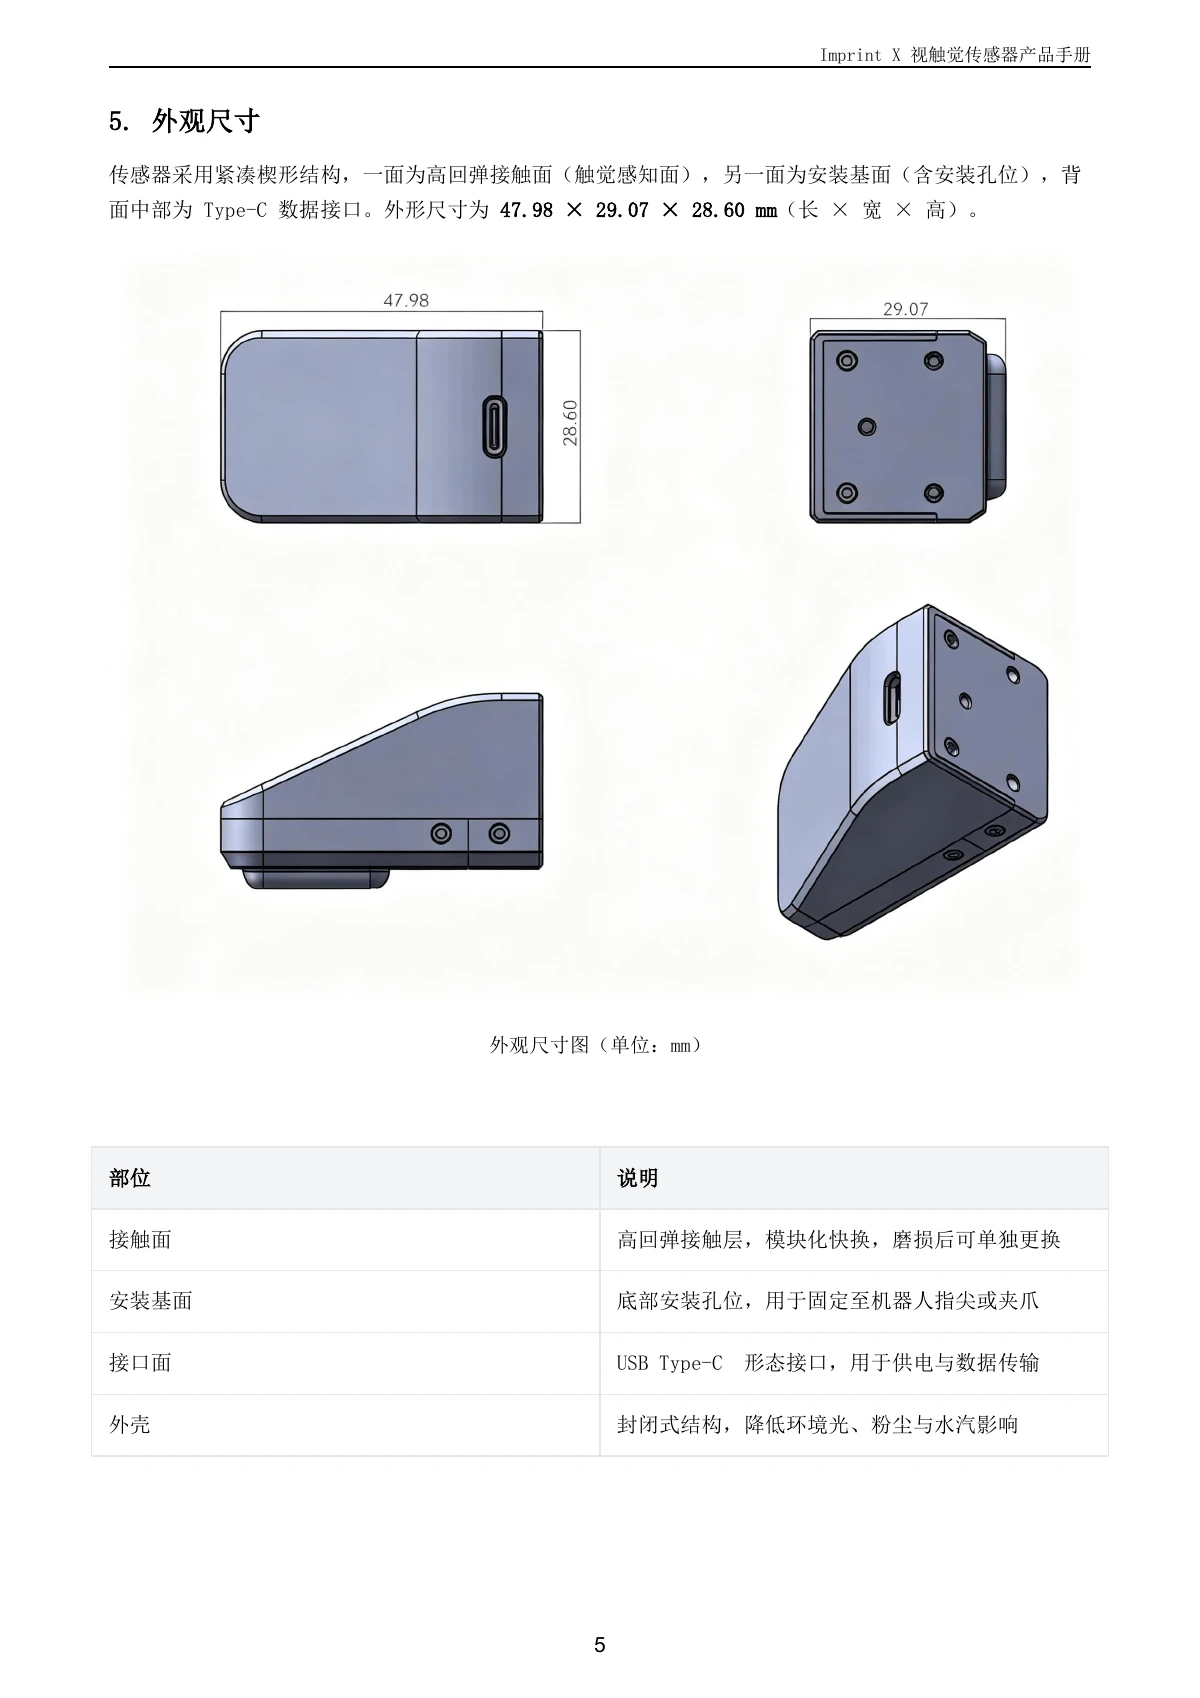
Imprint X 视触觉传感器产品手册
5
5. 外观尺寸
传感器采用紧凑楔形结构,一面为高回弹接触面(触觉感知面),另一面为安装基面(含安装孔位),背
面中部为 Type-C 数据接口。外形尺寸为 47.98 × 29.07 × 28.60 mm(长 × 宽 × 高)。
外观尺寸图(单位:mm)
部位 说明
接触面 高回弹接触层,模块化快换,磨损后可单独更换
安装基面 底部安装孔位,用于固定至机器人指尖或夹爪
接口面 USB Type-C 形态接口,用于供电与数据传输
外壳 封闭式结构,降低环境光、粉尘与水汽影响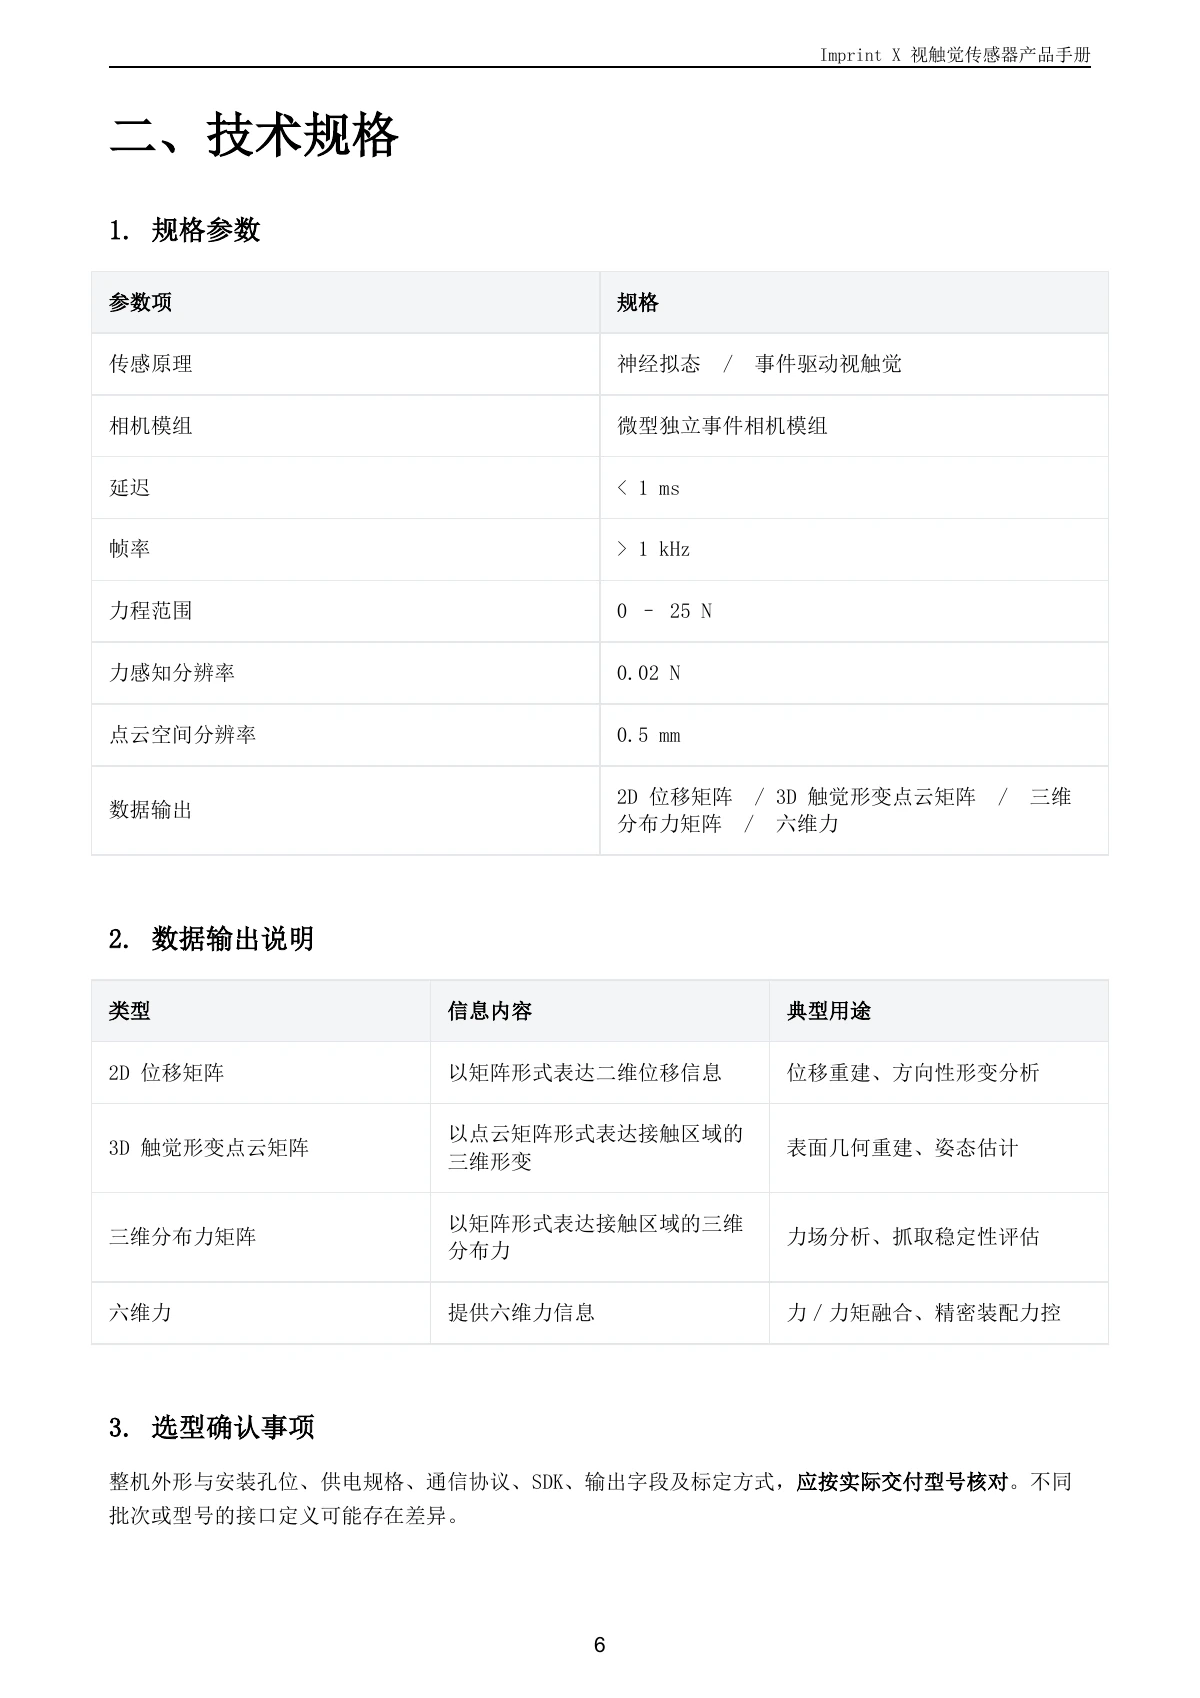
Imprint X 视触觉传感器产品手册
6
二、技术规格
1. 规格参数
参数项 规格
传感原理 神经拟态 / 事件驱动视触觉
相机模组 微型独立事件相机模组
延迟 < 1 ms
帧率 > 1 kHz
力程范围 0 – 25 N
力感知分辨率 0.02 N
点云空间分辨率 0.5 mm
数据输出 2D 位移矩阵 / 3D 触觉形变点云矩阵 / 三维
分布力矩阵 / 六维力
2. 数据输出说明
类型 信息内容 典型用途
2D 位移矩阵 以矩阵形式表达二维位移信息 位移重建、方向性形变分析
3D 触觉形变点云矩阵 以点云矩阵形式表达接触区域的
三维形变 表面几何重建、姿态估计
三维分布力矩阵 以矩阵形式表达接触区域的三维
分布力 力场分析、抓取稳定性评估
六维力 提供六维力信息 力/力矩融合、精密装配力控
3. 选型确认事项
整机外形与安装孔位、供电规格、通信协议、SDK、输出字段及标定方式,应按实际交付型号核对。不同
批次或型号的接口定义可能存在差异。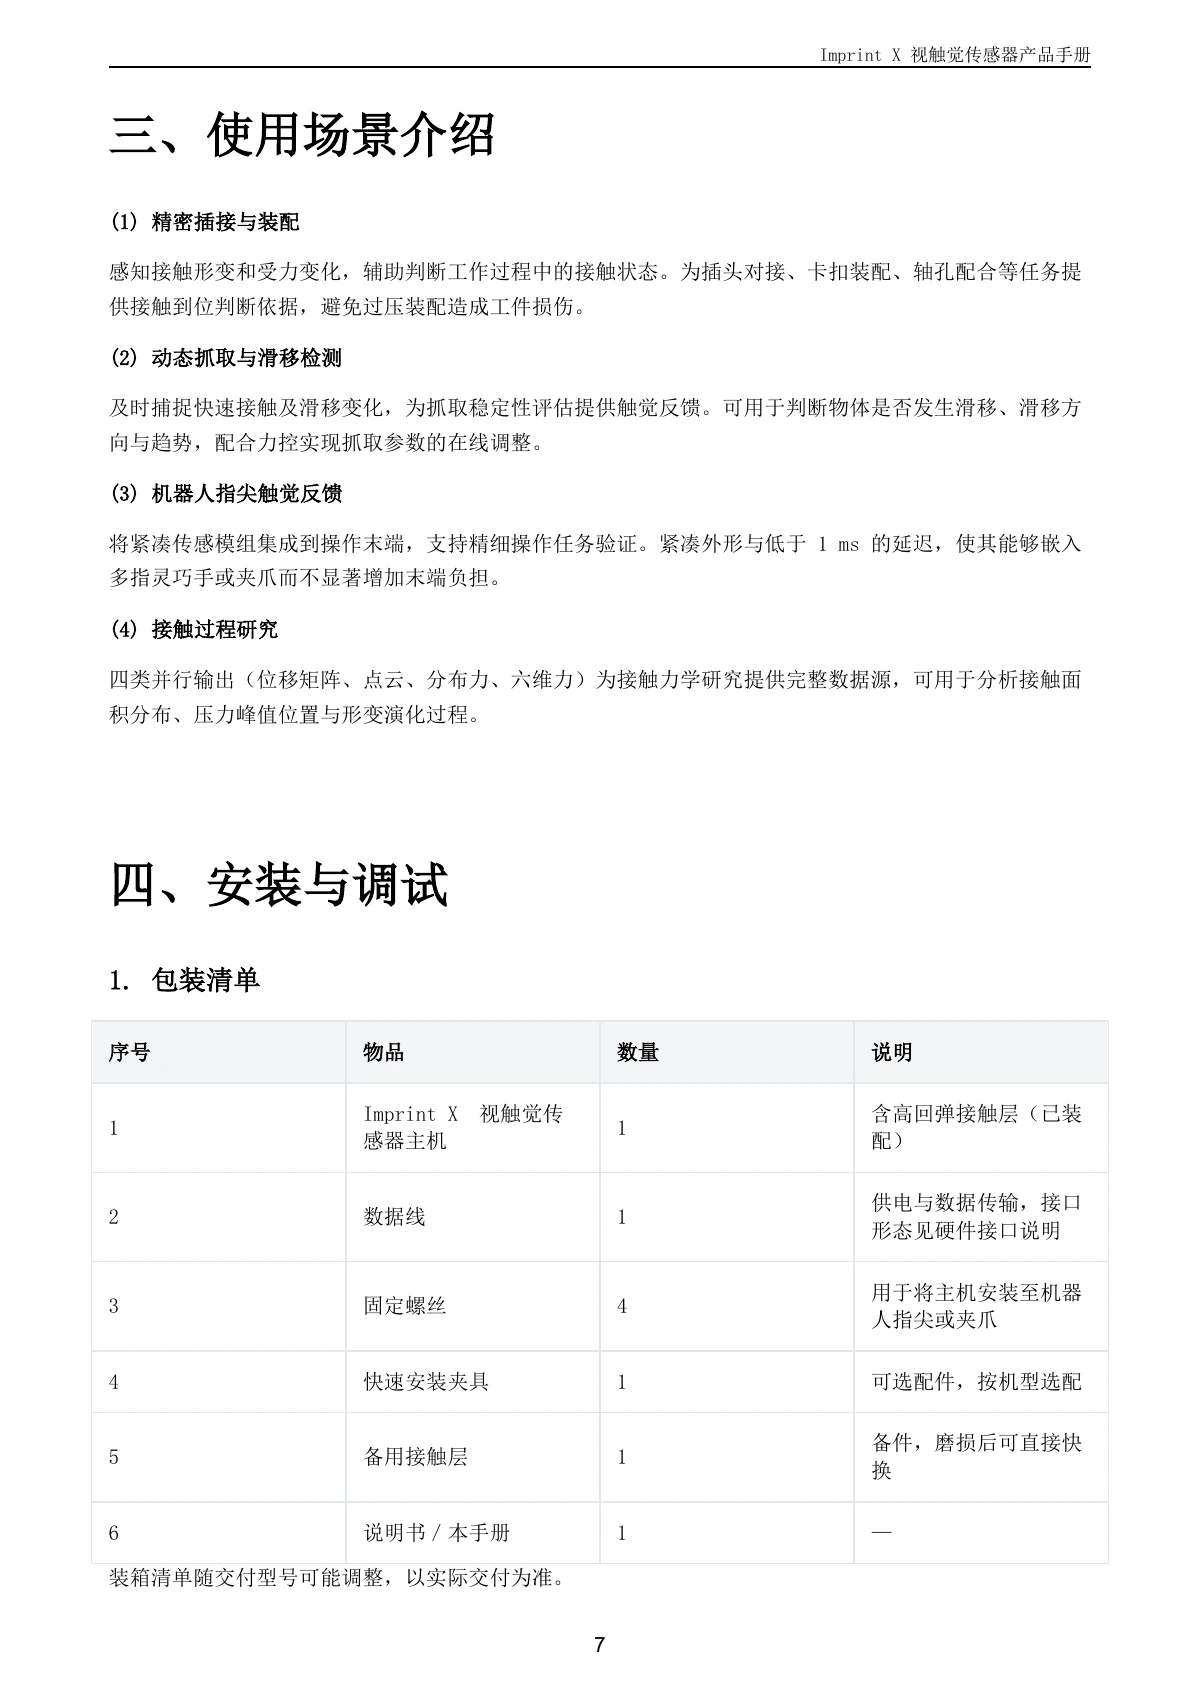
Imprint X 视触觉传感器产品手册
7
三、使用场景介绍
(1) 精密插接与装配
感知接触形变和受力变化,辅助判断工作过程中的接触状态。为插头对接、卡扣装配、轴孔配合等任务提
供接触到位判断依据,避免过压装配造成工件损伤。
(2) 动态抓取与滑移检测
及时捕捉快速接触及滑移变化,为抓取稳定性评估提供触觉反馈。可用于判断物体是否发生滑移、滑移方
向与趋势,配合力控实现抓取参数的在线调整。
(3) 机器人指尖触觉反馈
将紧凑传感模组集成到操作末端,支持精细操作任务验证。紧凑外形与低于 1 ms 的延迟,使其能够嵌入
多指灵巧手或夹爪而不显著增加末端负担。
(4) 接触过程研究
四类并行输出(位移矩阵、点云、分布力、六维力)为接触力学研究提供完整数据源,可用于分析接触面
积分布、压力峰值位置与形变演化过程。
四、安装与调试
1. 包装清单
序号 物品 数量 说明
1 Imprint X 视触觉传
感器主机 1 含高回弹接触层(已装
配)
2 数据线 1 供电与数据传输,接口
形态见硬件接口说明
3 固定螺丝 4 用于将主机安装至机器
人指尖或夹爪
4 快速安装夹具 1 可选配件,按机型选配
5 备用接触层 1 备件,磨损后可直接快
换
6 说明书/本手册 1 —
装箱清单随交付型号可能调整,以实际交付为准。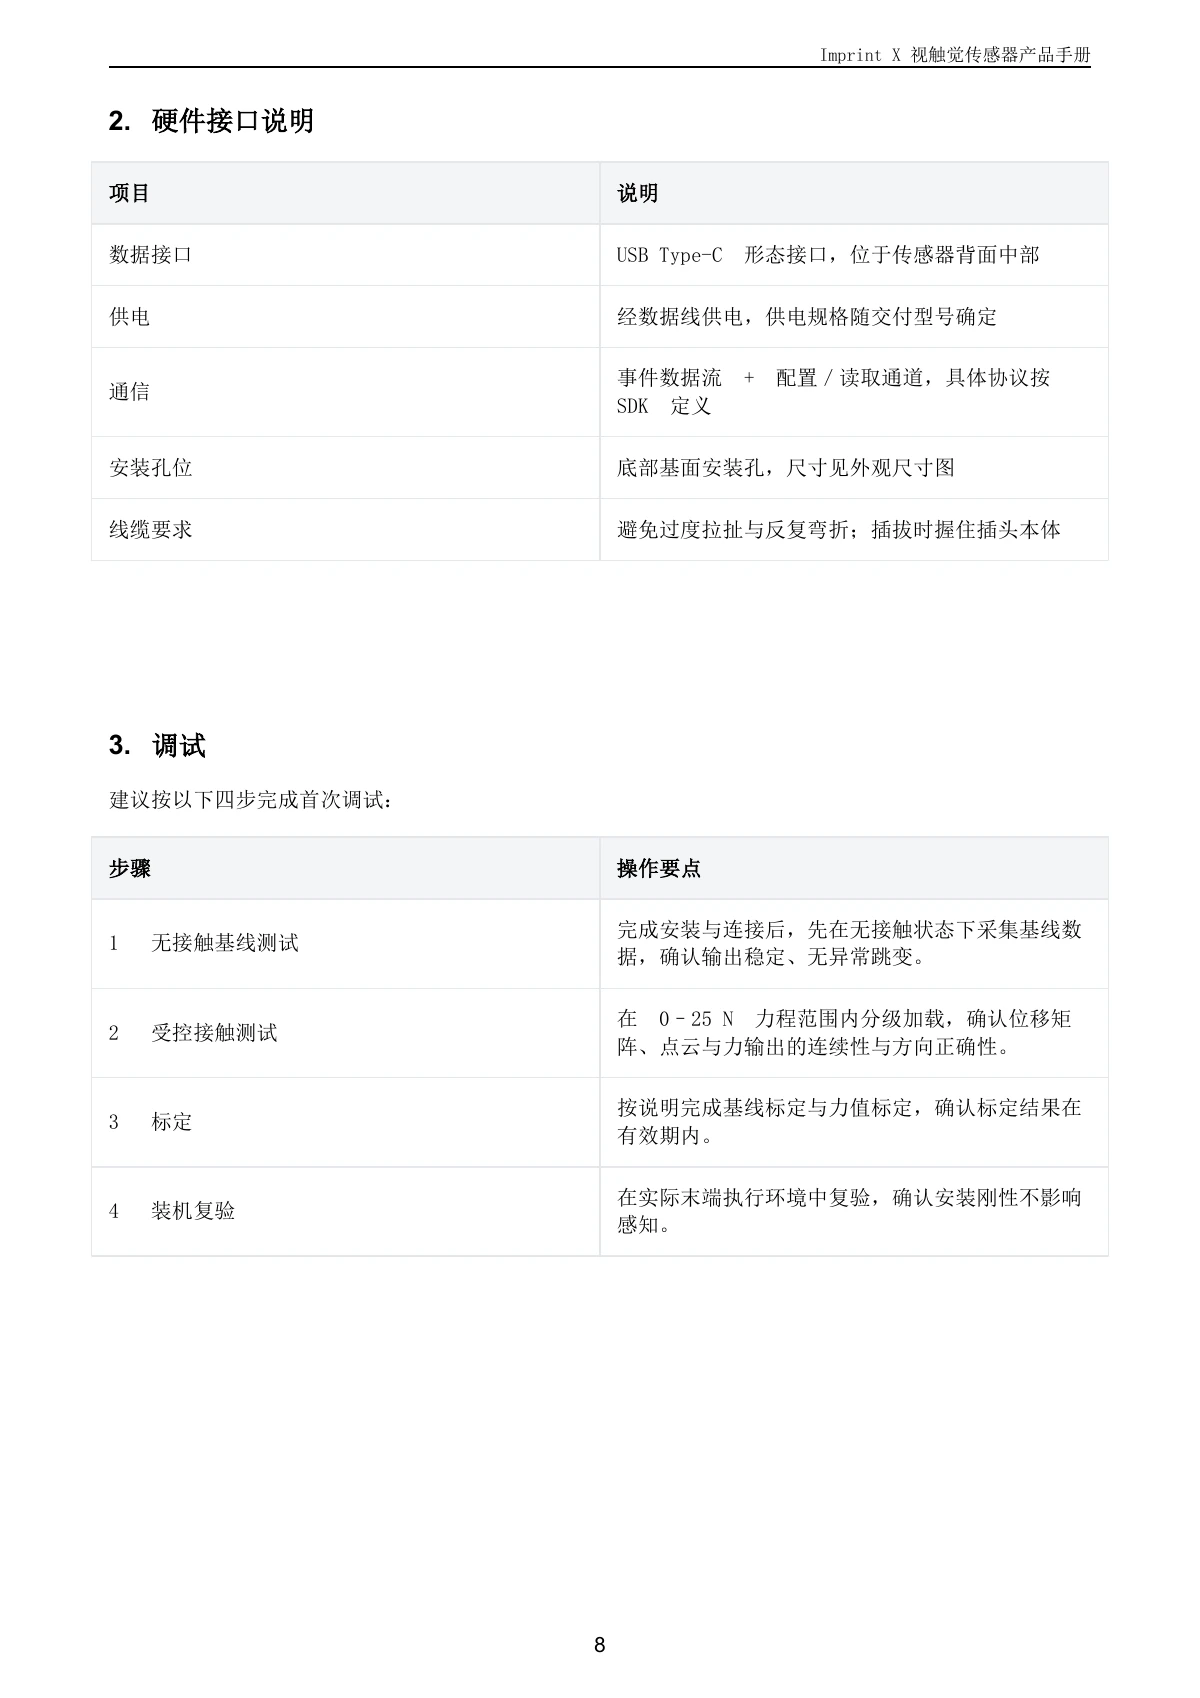
Imprint X 视触觉传感器产品手册
8
2. 硬件接口说明
项目 说明
数据接口 USB Type-C 形态接口,位于传感器背面中部
供电 经数据线供电,供电规格随交付型号确定
通信 事件数据流 + 配置/读取通道,具体协议按
SDK 定义
安装孔位 底部基面安装孔,尺寸见外观尺寸图
线缆要求 避免过度拉扯与反复弯折;插拔时握住插头本体
3. 调试
建议按以下四步完成首次调试:
步骤 操作要点
1 无接触基线测试 完成安装与连接后,先在无接触状态下采集基线数
据,确认输出稳定、无异常跳变。
2 受控接触测试 在 0–25 N 力程范围内分级加载,确认位移矩
阵、点云与力输出的连续性与方向正确性。
3 标定 按说明完成基线标定与力值标定,确认标定结果在
有效期内。
4 装机复验 在实际末端执行环境中复验,确认安装刚性不影响
感知。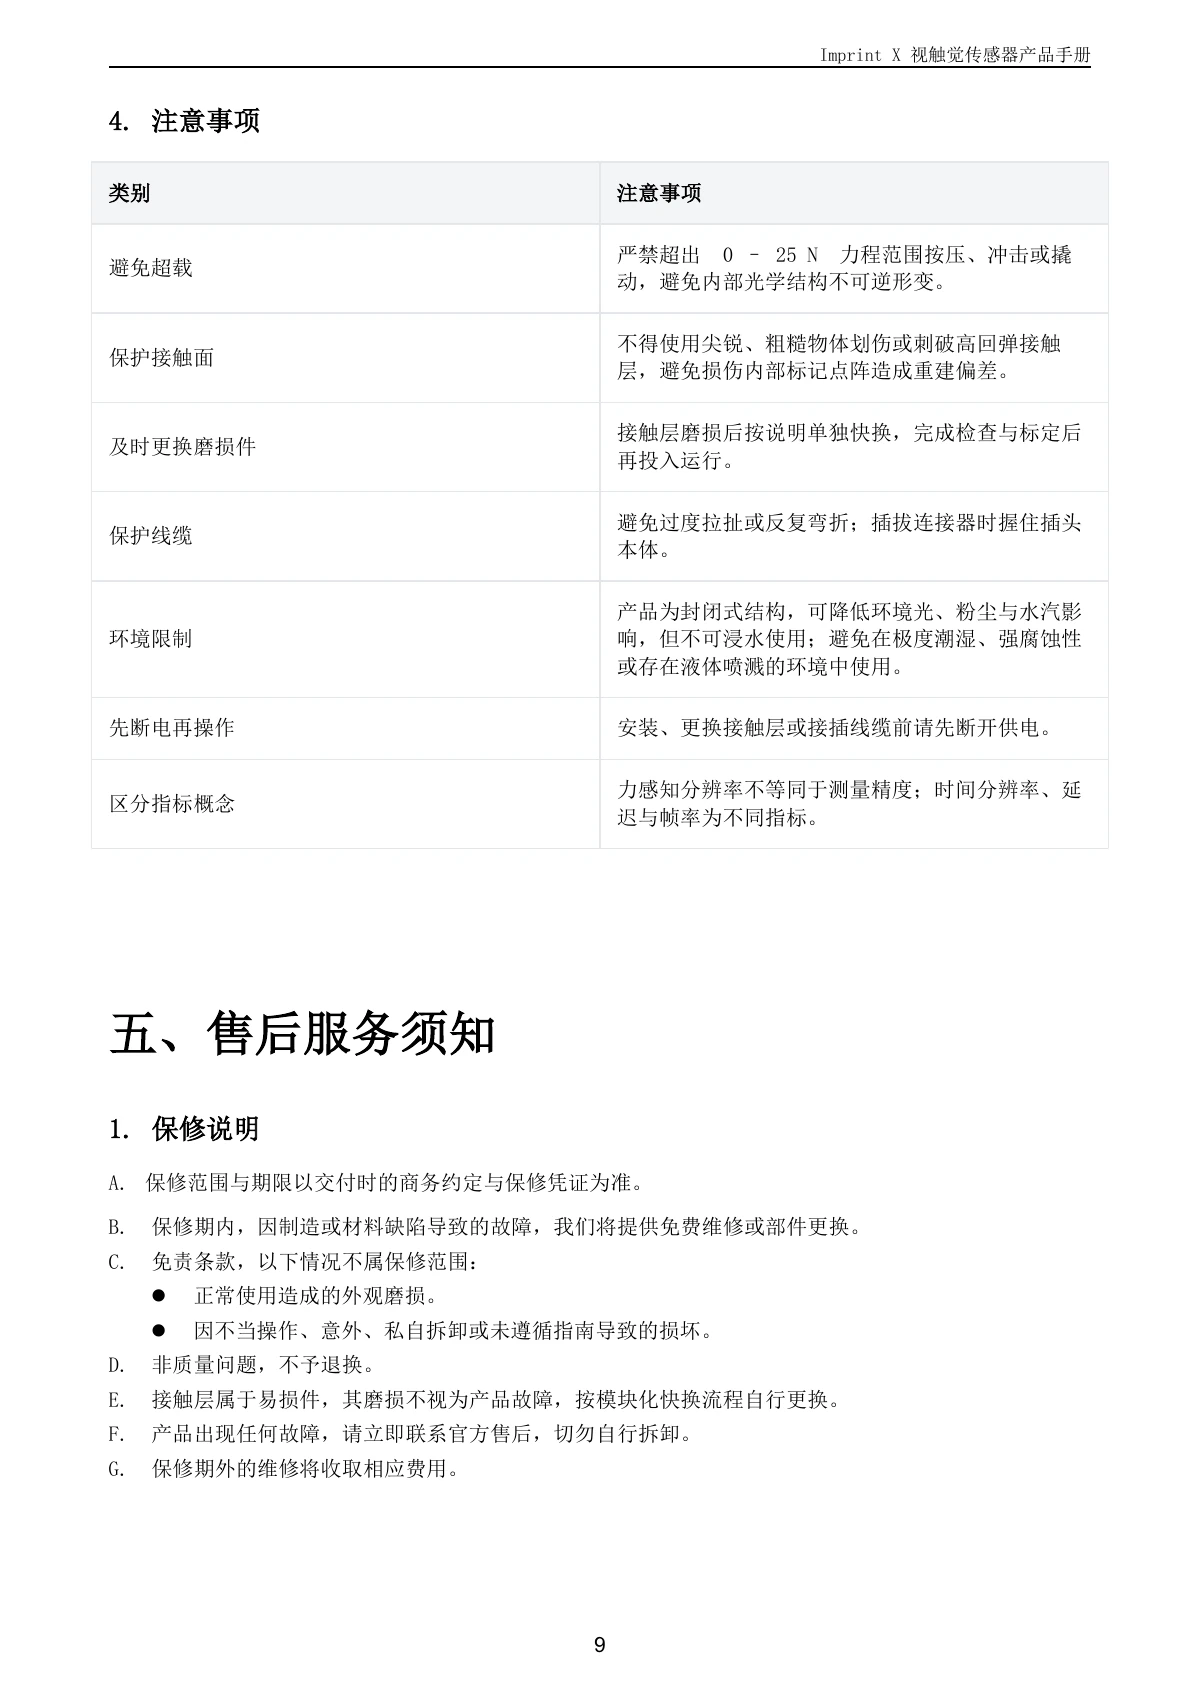
Imprint X 视触觉传感器产品手册
9
4. 注意事项
类别 注意事项
避免超载 严禁超出 0 – 25 N 力程范围按压、冲击或撬
动,避免内部光学结构不可逆形变。
保护接触面 不得使用尖锐、粗糙物体划伤或刺破高回弹接触
层,避免损伤内部标记点阵造成重建偏差。
及时更换磨损件 接触层磨损后按说明单独快换,完成检查与标定后
再投入运行。
保护线缆 避免过度拉扯或反复弯折;插拔连接器时握住插头
本体。
环境限制
产品为封闭式结构,可降低环境光、粉尘与水汽影
响,但不可浸水使用;避免在极度潮湿、强腐蚀性
或存在液体喷溅的环境中使用。
先断电再操作 安装、更换接触层或接插线缆前请先断开供电。
区分指标概念 力感知分辨率不等同于测量精度;时间分辨率、延
迟与帧率为不同指标。
五、售后服务须知
1. 保修说明
A. 保修范围与期限以交付时的商务约定与保修凭证为准。
B. 保修期内,因制造或材料缺陷导致的故障,我们将提供免费维修或部件更换。
C. 免责条款,以下情况不属保修范围:
正常使用造成的外观磨损。
因不当操作、意外、私自拆卸或未遵循指南导致的损坏。
D. 非质量问题,不予退换。
E. 接触层属于易损件,其磨损不视为产品故障,按模块化快换流程自行更换。
F. 产品出现任何故障,请立即联系官方售后,切勿自行拆卸。
G. 保修期外的维修将收取相应费用。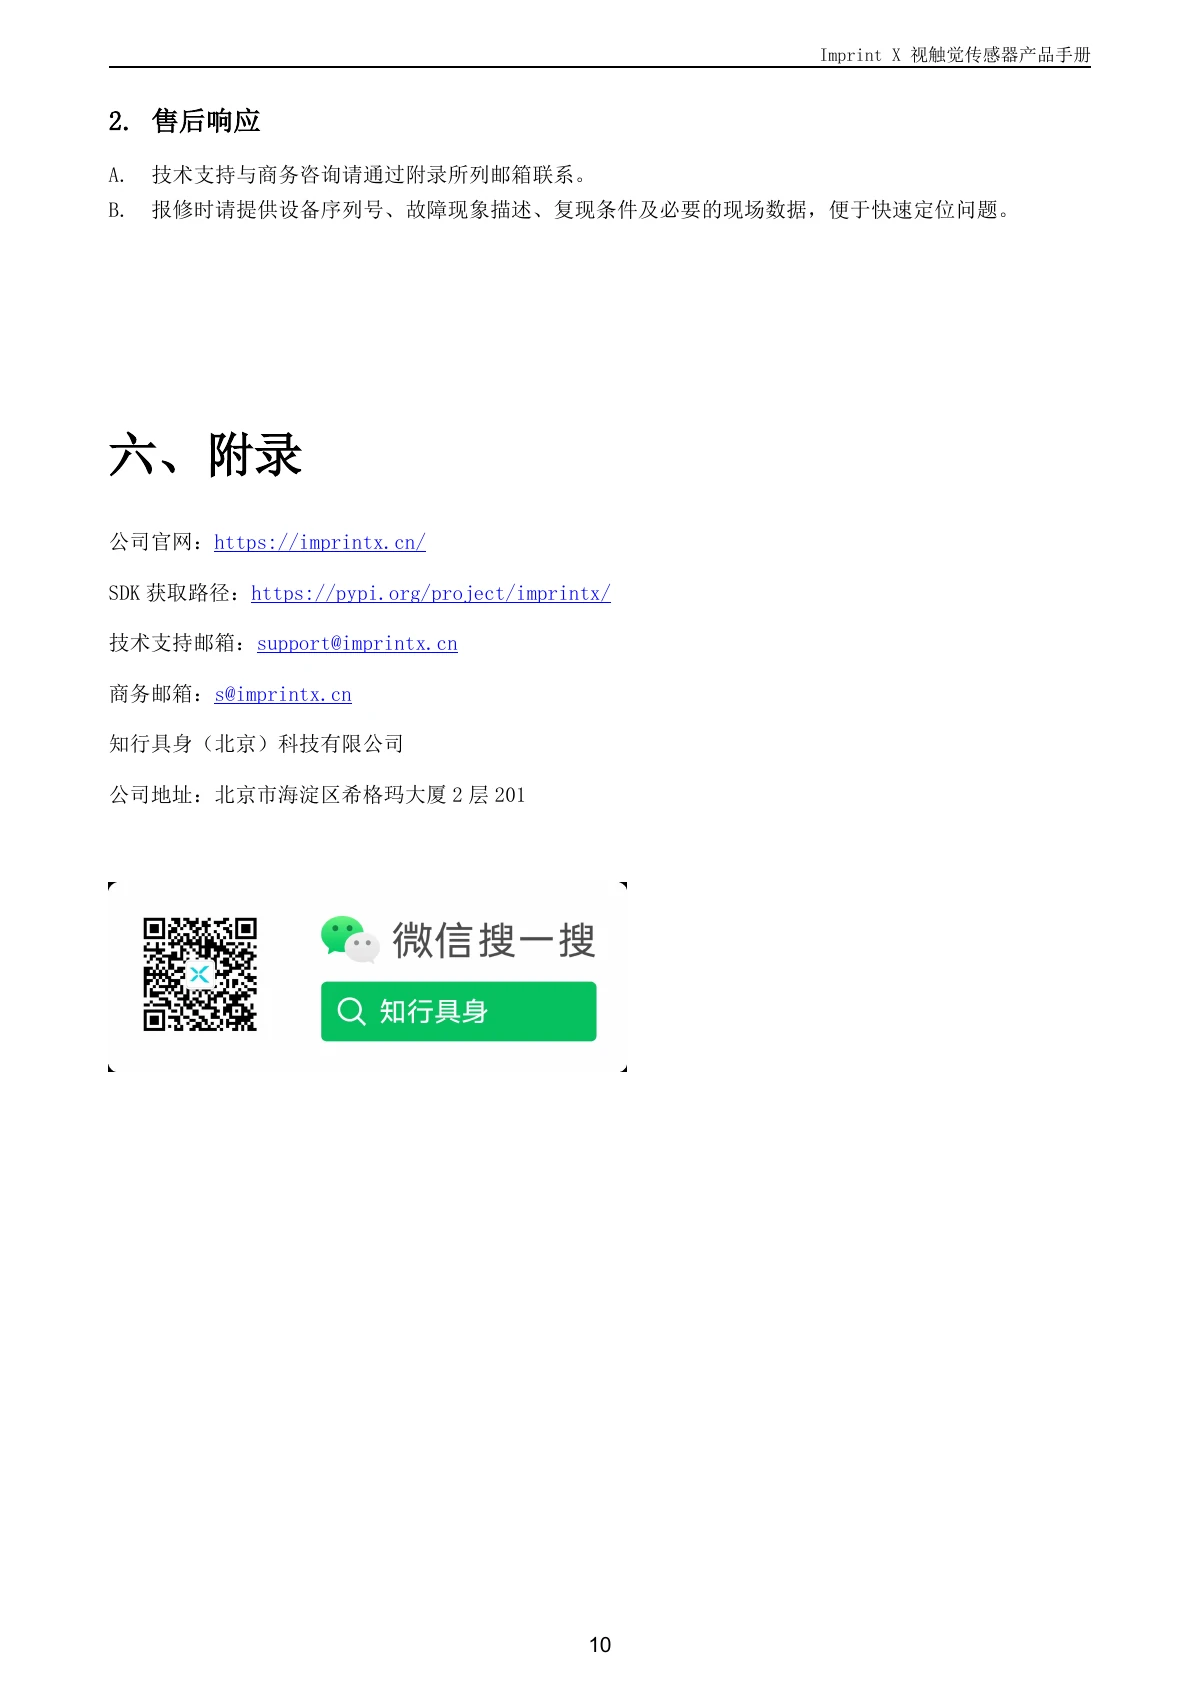
Imprint X 视触觉传感器产品手册
10
2. 售后响应
A. 技术支持与商务咨询请通过附录所列邮箱联系。
B. 报修时请提供设备序列号、故障现象描述、复现条件及必要的现场数据,便于快速定位问题。
六、附录
公司官网:https://imprintx.cn/
SDK 获取路径:https://pypi.org/project/imprintx/
技术支持邮箱:support@imprintx.cn
商务邮箱:s@imprintx.cn
知行具身(北京)科技有限公司
公司地址:北京市海淀区希格玛大厦 2 层 201